极片毛刺、电芯外观缺陷怎么抓?3D 相机视觉检测怎么选,5 条线一次讲清
电池产线最难的两件事:一是「抓得住」——极片毛刺、划痕、涂布缺料这类缺陷又小又快;二是「说得清」——肉眼判了不良,客户问缺陷深度多少、面积多大、超出多少毫米,答不上来。
这正是视觉检测分层的理由:2D 面阵相机看外观与错漏装(有无、位置、字符、颜色),成本低、速度快;3D 轮廓与激光扫描量高度、深度与平面度,专门对付毛刺、凹陷、台阶与极片波浪边;智能视觉传感器把 AI 判定塞进一个小盒子,用边缘学习少量样本即可上线,适合产线快速铺开;计量级三维扫描则用于研发与来料复核,出的是可追溯的尺寸报告。
选型抓三条线:先定判什么(有无/位置/字符看 2D,深度/高度/平面度看 3D)、再定节拍与视野(产线走多快、单次要看多大面积,直接决定相机分辨率与数量)、最后看易用性与对接——是否需要视觉工程师调参、能不能被 PLC/MES 接走,决定这套系统是「能用」还是「能铺」。
下面按这五条线,把嘉品仪器在售的机器视觉与 3D 检测设备一次讲清。
🧰 逐款带你看
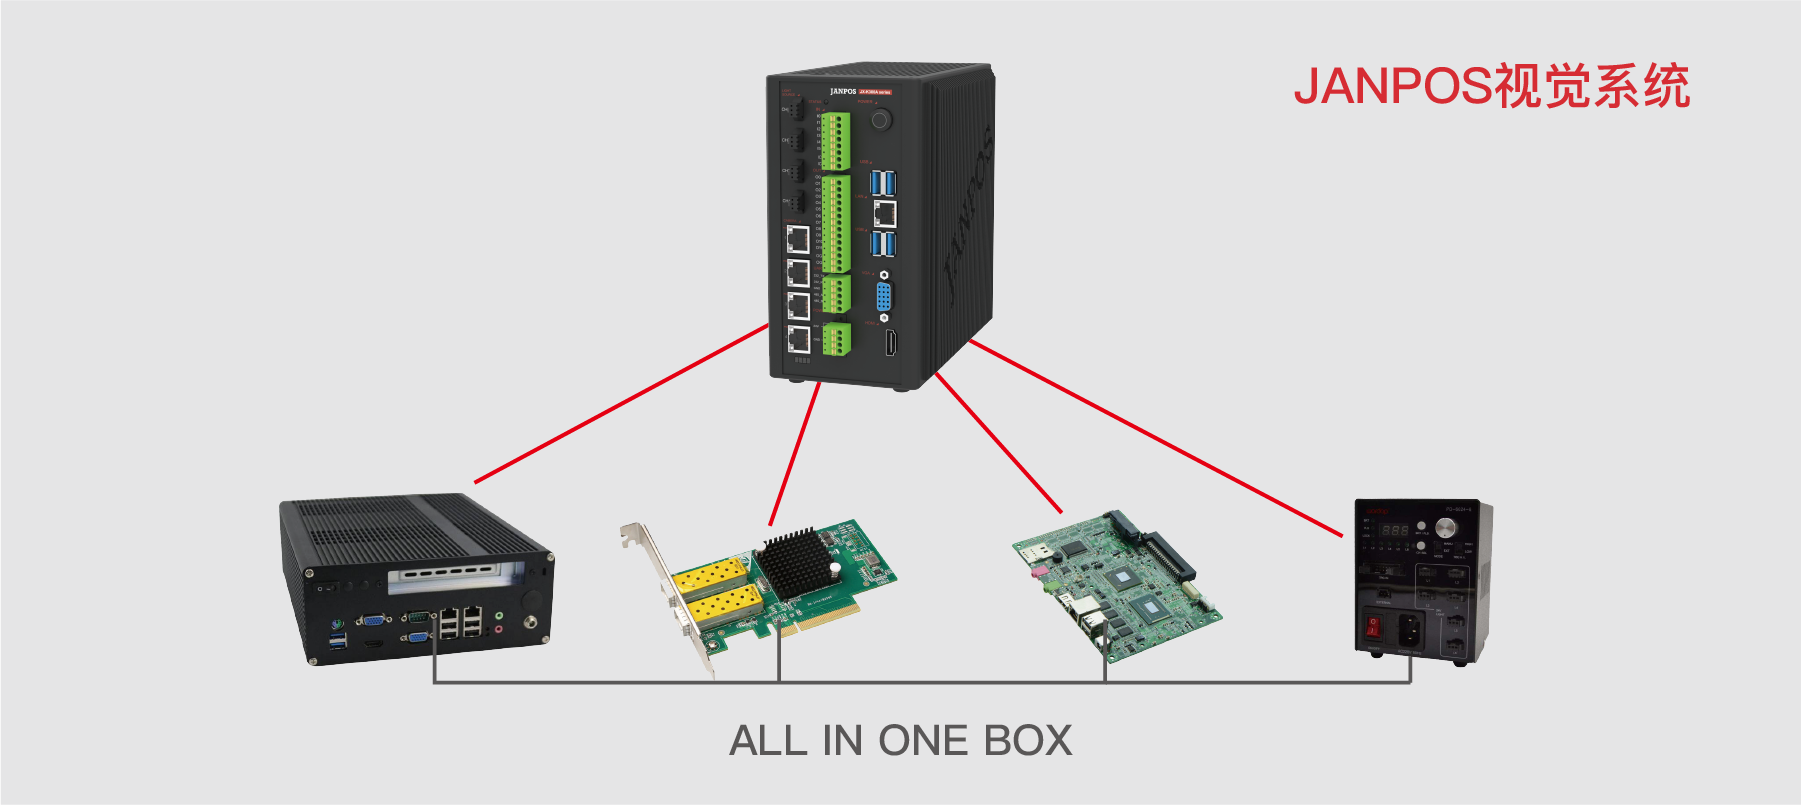
01JANPOS JX-K 系列 机器视觉系统(线阵 & 面阵)
线阵看连续极片、面阵看工件外观:锂电模组线与物流系统都在用的通用视觉平台。
- 提供专业的视觉控制器,线阵与面阵两种相机形态可按被测对象选择
- 应用场景覆盖机械臂锂电池模组线、汽车装配物流系统、光伏设备等
- 可做有无检测、错漏装判定、条形码读取、外观检查与定位
- 可检测保险丝是否错误组装、瓶盖外观、罐装、基板组件等,通用性强
- 出货前检测与在线检测两种部署方式,适配产线不同节点
- 相机模组/手机背板贴膜定位、太阳能电池板定位等精密定位场景同样适用
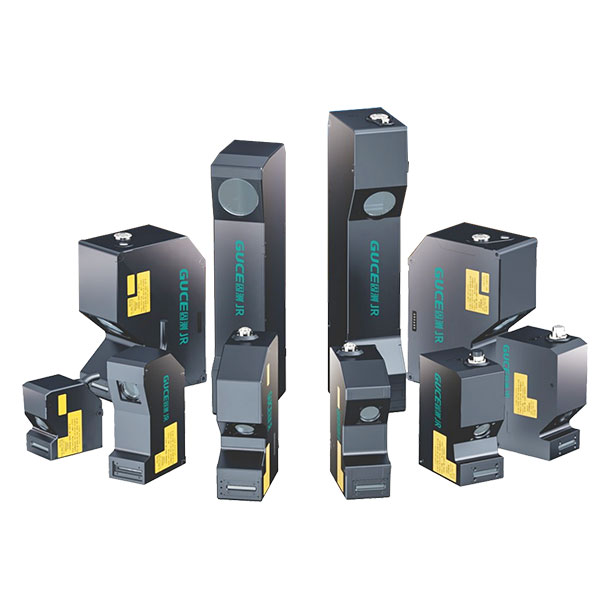
专门量「高度与深度」:毛刺、凹陷、台阶这类 2D 看不出的缺陷靠它。
- 3D 轮廓扫描方案,可输出高度、深度与轮廓数据,适合检测 2D 相机无法判定的三维缺陷
- 产品矩阵丰富,可应对各种应用场景和需求,按视野与精度组合选型
- 适合极片毛刺、涂布台阶、壳体凹陷与装配高度差等场景
- 可与 2D 相机配合,形成「外观 + 三维」的复合检测工位
- 面向在线检测与离线复核两种部署方式
- 是锂电与精密制造产线补齐三维判据的常用选择
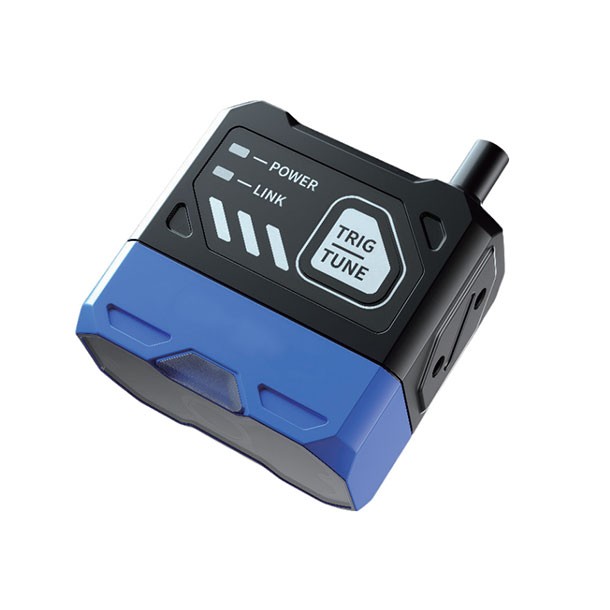
5ms 响应、边缘学习免调参:没有视觉经验的人也能把工位铺起来。
- 小于 5ms 检测响应时间,较上一代性能提升 20 倍以上,尤其适用超高速检测场景
- 搭载边缘学习技术,无需调参,少量样本即可完成调试,没有视觉经验也可轻松掌握
- 支持 AI 触发,无需额外配置触发设备,节省调试时间和成本
- 体积小巧,适应狭小空间安装,便于在既有设备上就近加装
- 适合有无、正反、错漏装等高频判定项的快速铺开
- 免调参特性让产线换型与新增工位的落地周期大幅缩短
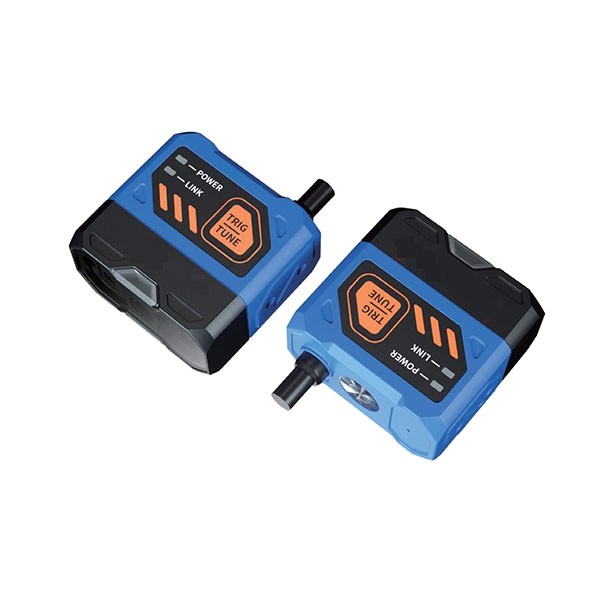
10ms 响应的入门档:单点判定题用它最划算,数量铺得开。
- 小于 10ms 检测响应时间,较上一代性能提升 10 倍以上,适用高速检测场景
- 搭载边缘学习技术,无需调参,少量样本即可完成调试
- 支持 AI 触发,无需额外配置触发设备;体积小巧,适应狭小空间安装
- 适合产线上批量部署的单一判定点(有无、到位、方向、标识)
- 单点成本低,便于按工位数量线性扩展
- 与 VF 系列形成高低搭配,按节拍与精度需求分配工位
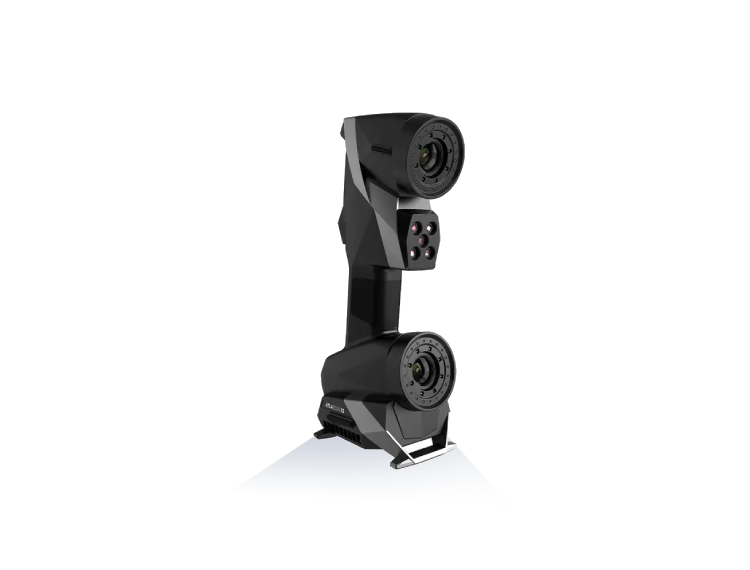
05HEXAGON AtlaScan X3 超高速精密手持激光 3D 扫描仪
计量级的「说得清」:毛刺、模具与首件的三维复核,出的是可追溯报告。
- 面向高端制造、精密模具、航空航天、汽车等领域的高分辨率超高速手持激光 3D 扫描仪
- 专为应对极致细节还原、高效作业节奏与测量可靠性的严苛挑战而生
- 搭载全新一代自研软件 Innov3DStudio,贯通「扫描建模 → 智能检测 → 报告分析 → 数据管理」全流程
- 集成智能显示屏实时呈现状态参数;动态视场调整支持标准、精细、扩展等模式,覆盖近中远全场景
- 适配 FreeBox Ⅱ 无线模块并融合语音交互,提升复杂现场作业自由度
- 基于高性能 FPGA 与自研边缘计算模块,实时完成特征提取与数据优化,降低延迟与外部依赖
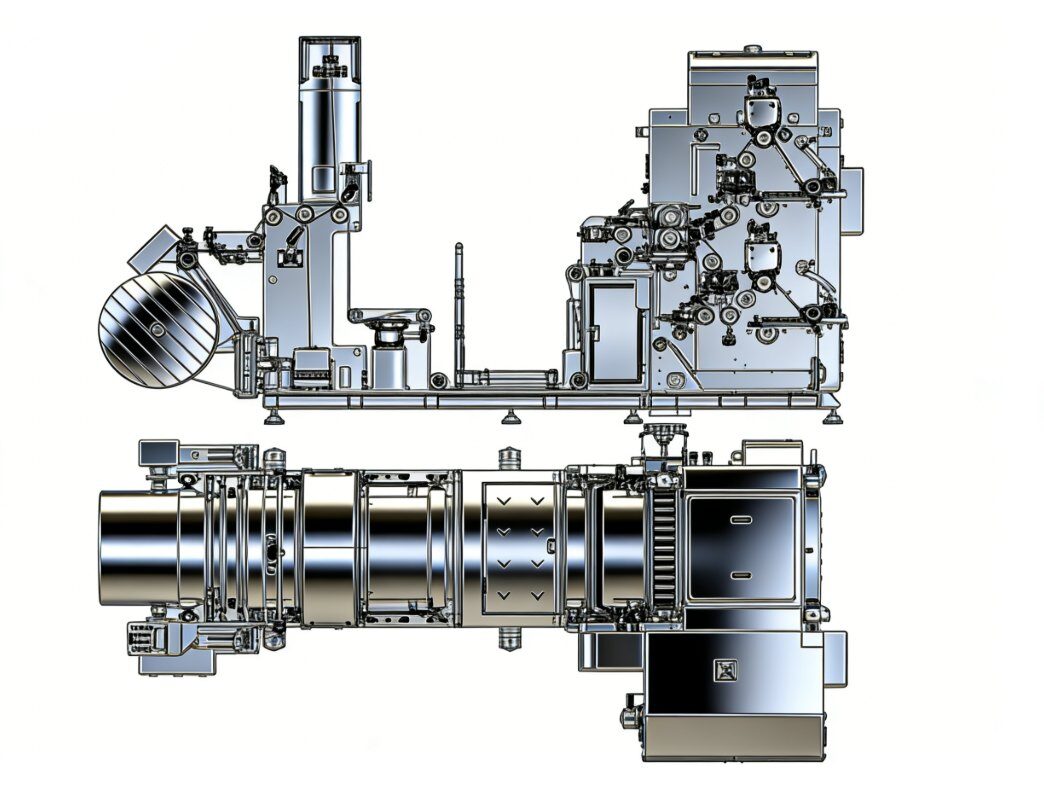
06GERUISI 刀片式连续分条机(带 CCD 视觉检测系统)
把视觉长在设备上:分条同时做极片外观与边缘检测,缺陷当场拦。
- 连续分条机在刀片式刀具基础上改进,分切无毛刺,悬臂结构刀架组合换刀方便
- 配备 CCD 视觉检测系统,分条工序同步做外观与边缘检测,缺陷不流入下道
- 分切材料 9~30μm 铜箔或铝箔,双面涂电极材料、烘干滚压后厚度 50~150μm 的电池极片
- 放卷单轴被动放卷、自动纠偏、恒张力控制;最大放卷宽度 700mm,放卷卷径最大不小于 600mm
- 收卷采用滑差气涨轴独立张力,保证收卷整齐与张力一致
- 电源 380V/三相/50Hz、功率 6kW,压缩空气 0.6MPa、流量 0.04m³/min
📊 一张表选对型号
| 技术线 | 代表型号 | 判什么 | 关键指标 | 适用工位 | 页面 |
|---|---|---|---|---|---|
| 2D 机器视觉(线阵/面阵) | JX-K 系列 | 外观、有无、字符、定位 | 线阵/面阵可选 + 专业视觉控制器 | 锂电模组线、物流与装配线 | 详情 → |
| 3D 轮廓扫描 | UH 系列 | 高度、深度、台阶、毛刺 | 三维轮廓数据输出 | 极片与壳体三维缺陷 | 详情 → |
| 智能视觉传感器 | VF 系列 | 有无、正反、错漏装 | <5ms 响应 + 边缘学习免调参 | 高速工位批量铺开 | 详情 → |
| 智能视觉传感器 | FST100 | 单点判定(到位/方向/标识) | <10ms 响应 + 小体积 | 单点成本敏感的工位 | 详情 → |
| 计量级 3D 扫描 | AtlaScan X3 | 三维尺寸与形貌复核 | 手持激光 + 自研计量软件 | 首件、模具、来料复核 | 详情 → |
| 设备内嵌视觉 | 分条机 + CCD | 极片外观与边缘 | 分条同步检测、无毛刺分切 | 极片分条工序 | 详情 → |
| 计量级三维扫描(延长线) | AtlaScan 多模式 | 三维形貌与全尺寸 | 多模式量测、适配复杂曲面 | 详情 → | |
| 计量级三维扫描(延长线) | RigelScan | 手持三维复核 | 智能手持式,现场灵活 | 详情 → | |
| 在线三维测量(延长线) | PartInspect L | 全自动三维测量 | 蓝光高精度、自动上下料 | 详情 → |
🔧 核心仪器
3D 相机与机器视觉检测设备(线阵/面阵工业相机、3D 轮廓扫描、智能视觉传感器、AI 边缘学习、计量级三维扫描);
用于对电芯、极片与模组的外观、尺寸、装配错漏及表面缺陷做在线检出与三维复核。
✅ 选型关键要点
先定判什么:有无、位置、方向、字符、颜色属于 2D 范畴;高度、深度、平面度、体积属于 3D 范畴——用 2D 去判深度,永远判不准
缺陷尺寸决定分辨率:要抓的最小缺陷是多少,直接倒推像素精度,再倒推相机分辨率与视野;视野开大而分辨率不变,等于把小缺陷抹平
节拍决定相机数量与响应时间:产线走多快决定单工位的可用时间,响应 <5ms 的智能传感器适合高速单点,复杂判定要靠视觉控制器
免调参是产线铺得开的关键:带边缘学习、少量样本即可上线的传感器,能把「要视觉工程师」变成「产线自己会」,这是成本差异最大的一项
光照是隐形变量:锂电池表面反光、极片颜色深,光源方案(同轴、条形、环形、偏振)往往比相机本身更影响检出率
三维扫描看精度与稳定性:计量级场景要认精度指标与软件能力(建模-检测-报告-数据管理一体化),不能只看「能扫出来」
手持还是固定:手持激光扫描适合首件、模具与来料复核;在线产线必须固定式 3D 轮廓或机器视觉,两者别混用
与设备集成才有价值:把 CCD 长在分条机、涂布机上,缺陷当场拦,比事后抽检有效得多
软件与报告:检测结果能否输出尺寸报告、缺陷图与统计数据,决定它能不能用于客诉举证与工艺改善
通讯与对接:能否被 PLC 触发、能否把结果送给 MES,决定视觉系统是「一个工作站」还是「产线的一个环节」
换型时间:新产品换型时,视觉方案的调试时间是隐性成本,越自适应越好
误判率要实测:上线前必须用实际不良品与良品各若干做盲测,统计漏检率与过杀率,纸面指标不作数
💡 温馨提示
视觉方案必须先拿实际样品做打光试验,光源不对再好的相机也白搭
上线前用真实不良品做盲测,同时统计漏检率与过杀率,两者要平衡
镜头与光源要纳入定期清洁与标定计划,油污与老化会缓慢拉低检出率
三维扫描的精度要定期用标准球或标准件验证
检测门限随产品换型要版本化管理,避免新旧混用造成误判
视觉工位建议保留原图与判定结果一段时间,便于回溯与算法迭代
🏭 他们都用得上
极片与电芯制造 | 模组与 PACK 装配 | 精密模具与首件检测 | 汽车零部件 | 光伏与半导体 | 高校与第三方实验室
常见配套标准:GB/T 31485、GB 38031、ISO 10360(尺寸测量)、ISO 2768(一般公差)。选型顺序建议是:先明确要判的缺陷类型与最小尺寸,再按节拍定相机数量与响应时间,最后按换型频率决定要不要免调参方案——视觉能不能省钱,取决于上线后有多少人需要围着它调参。
买仪器,更是买服务。嘉品仪器承诺:免费培训 · 安装规划 · 终身维保 · 无忧售后。方案怎么打光、门限怎么定、误判怎么复盘,我们的工程师全程陪你落地。